TermiTiger #3: разбираем танк
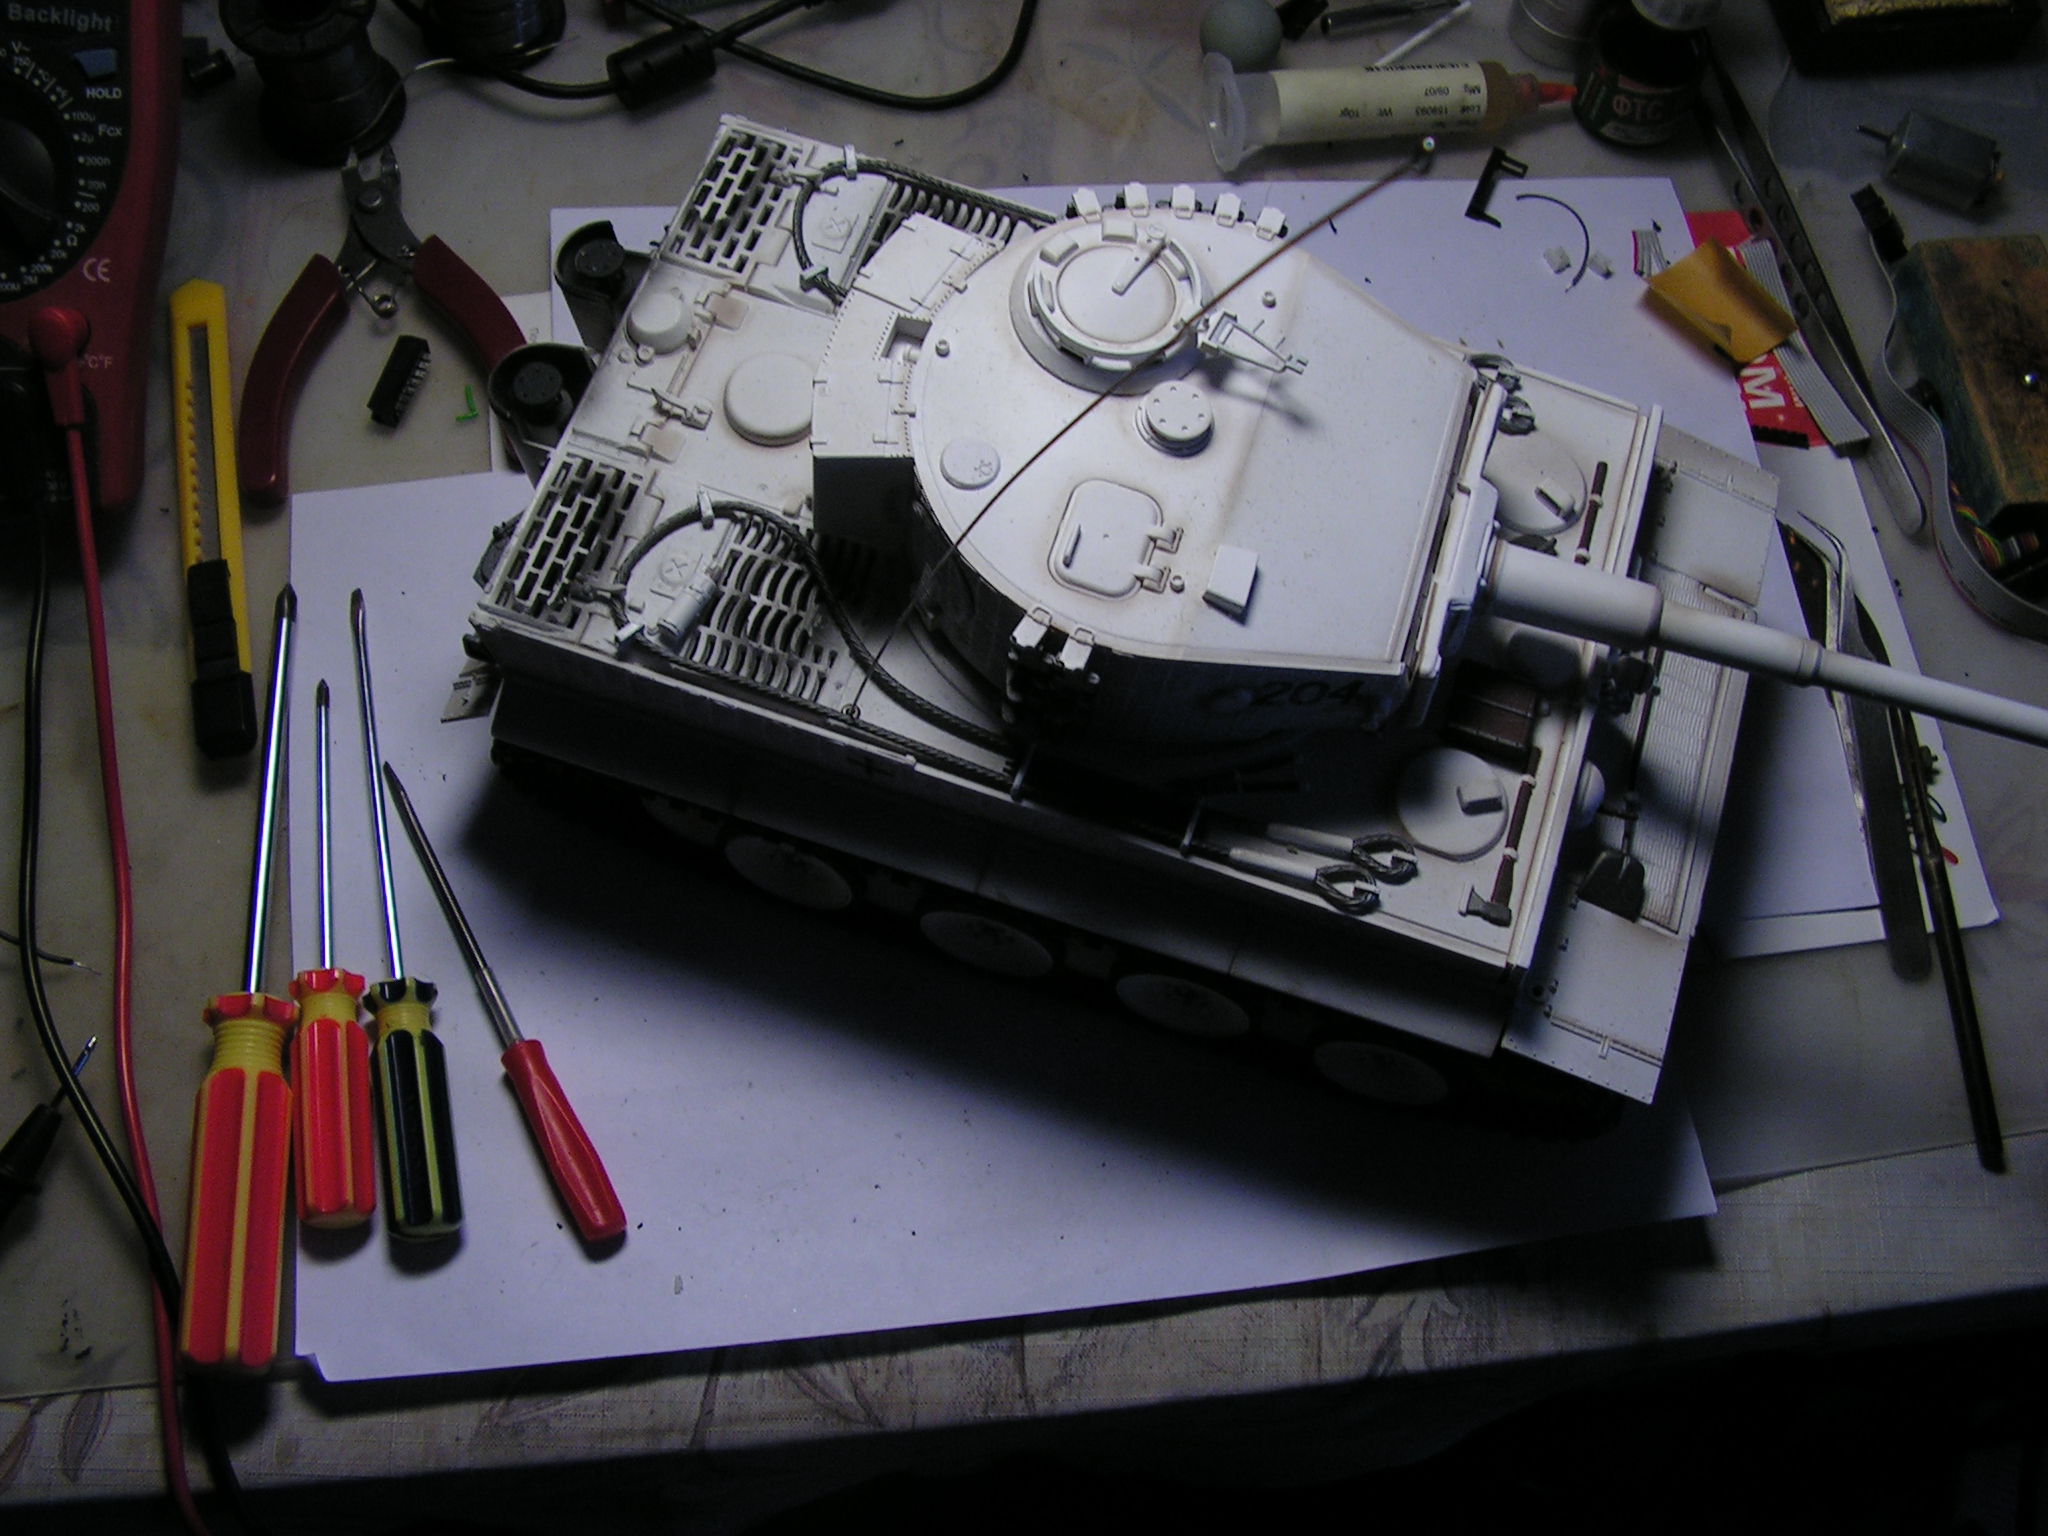
Аккуратно расцепляем гусеницы и снимаем с катков:
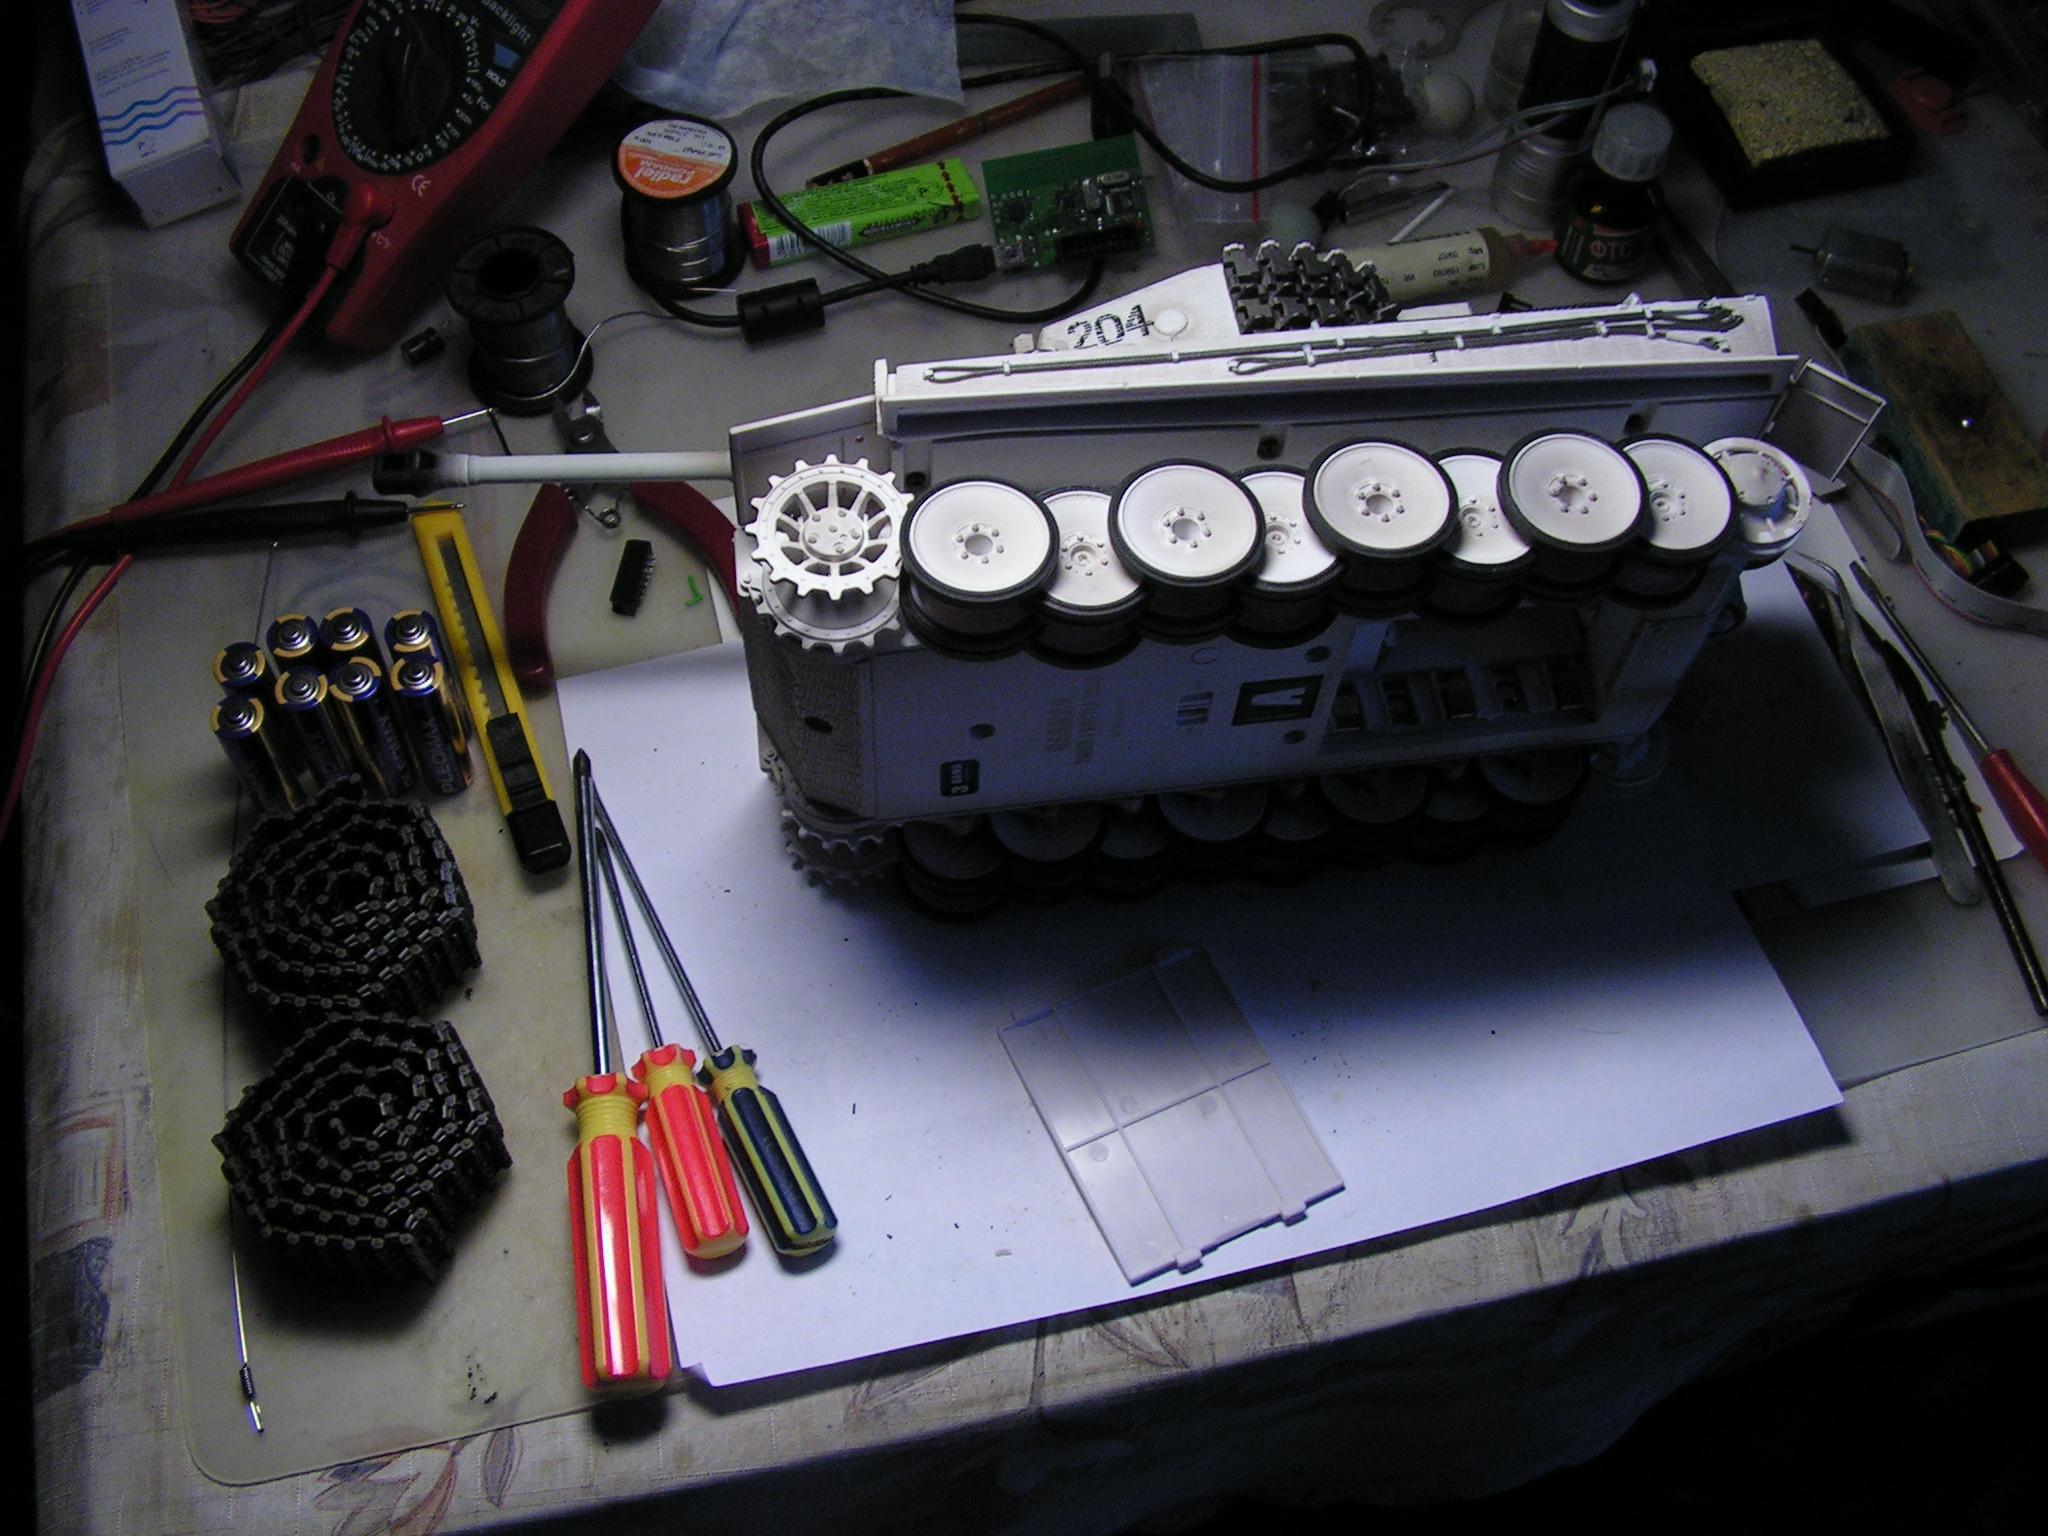
Откручиваем шурупы над катками:
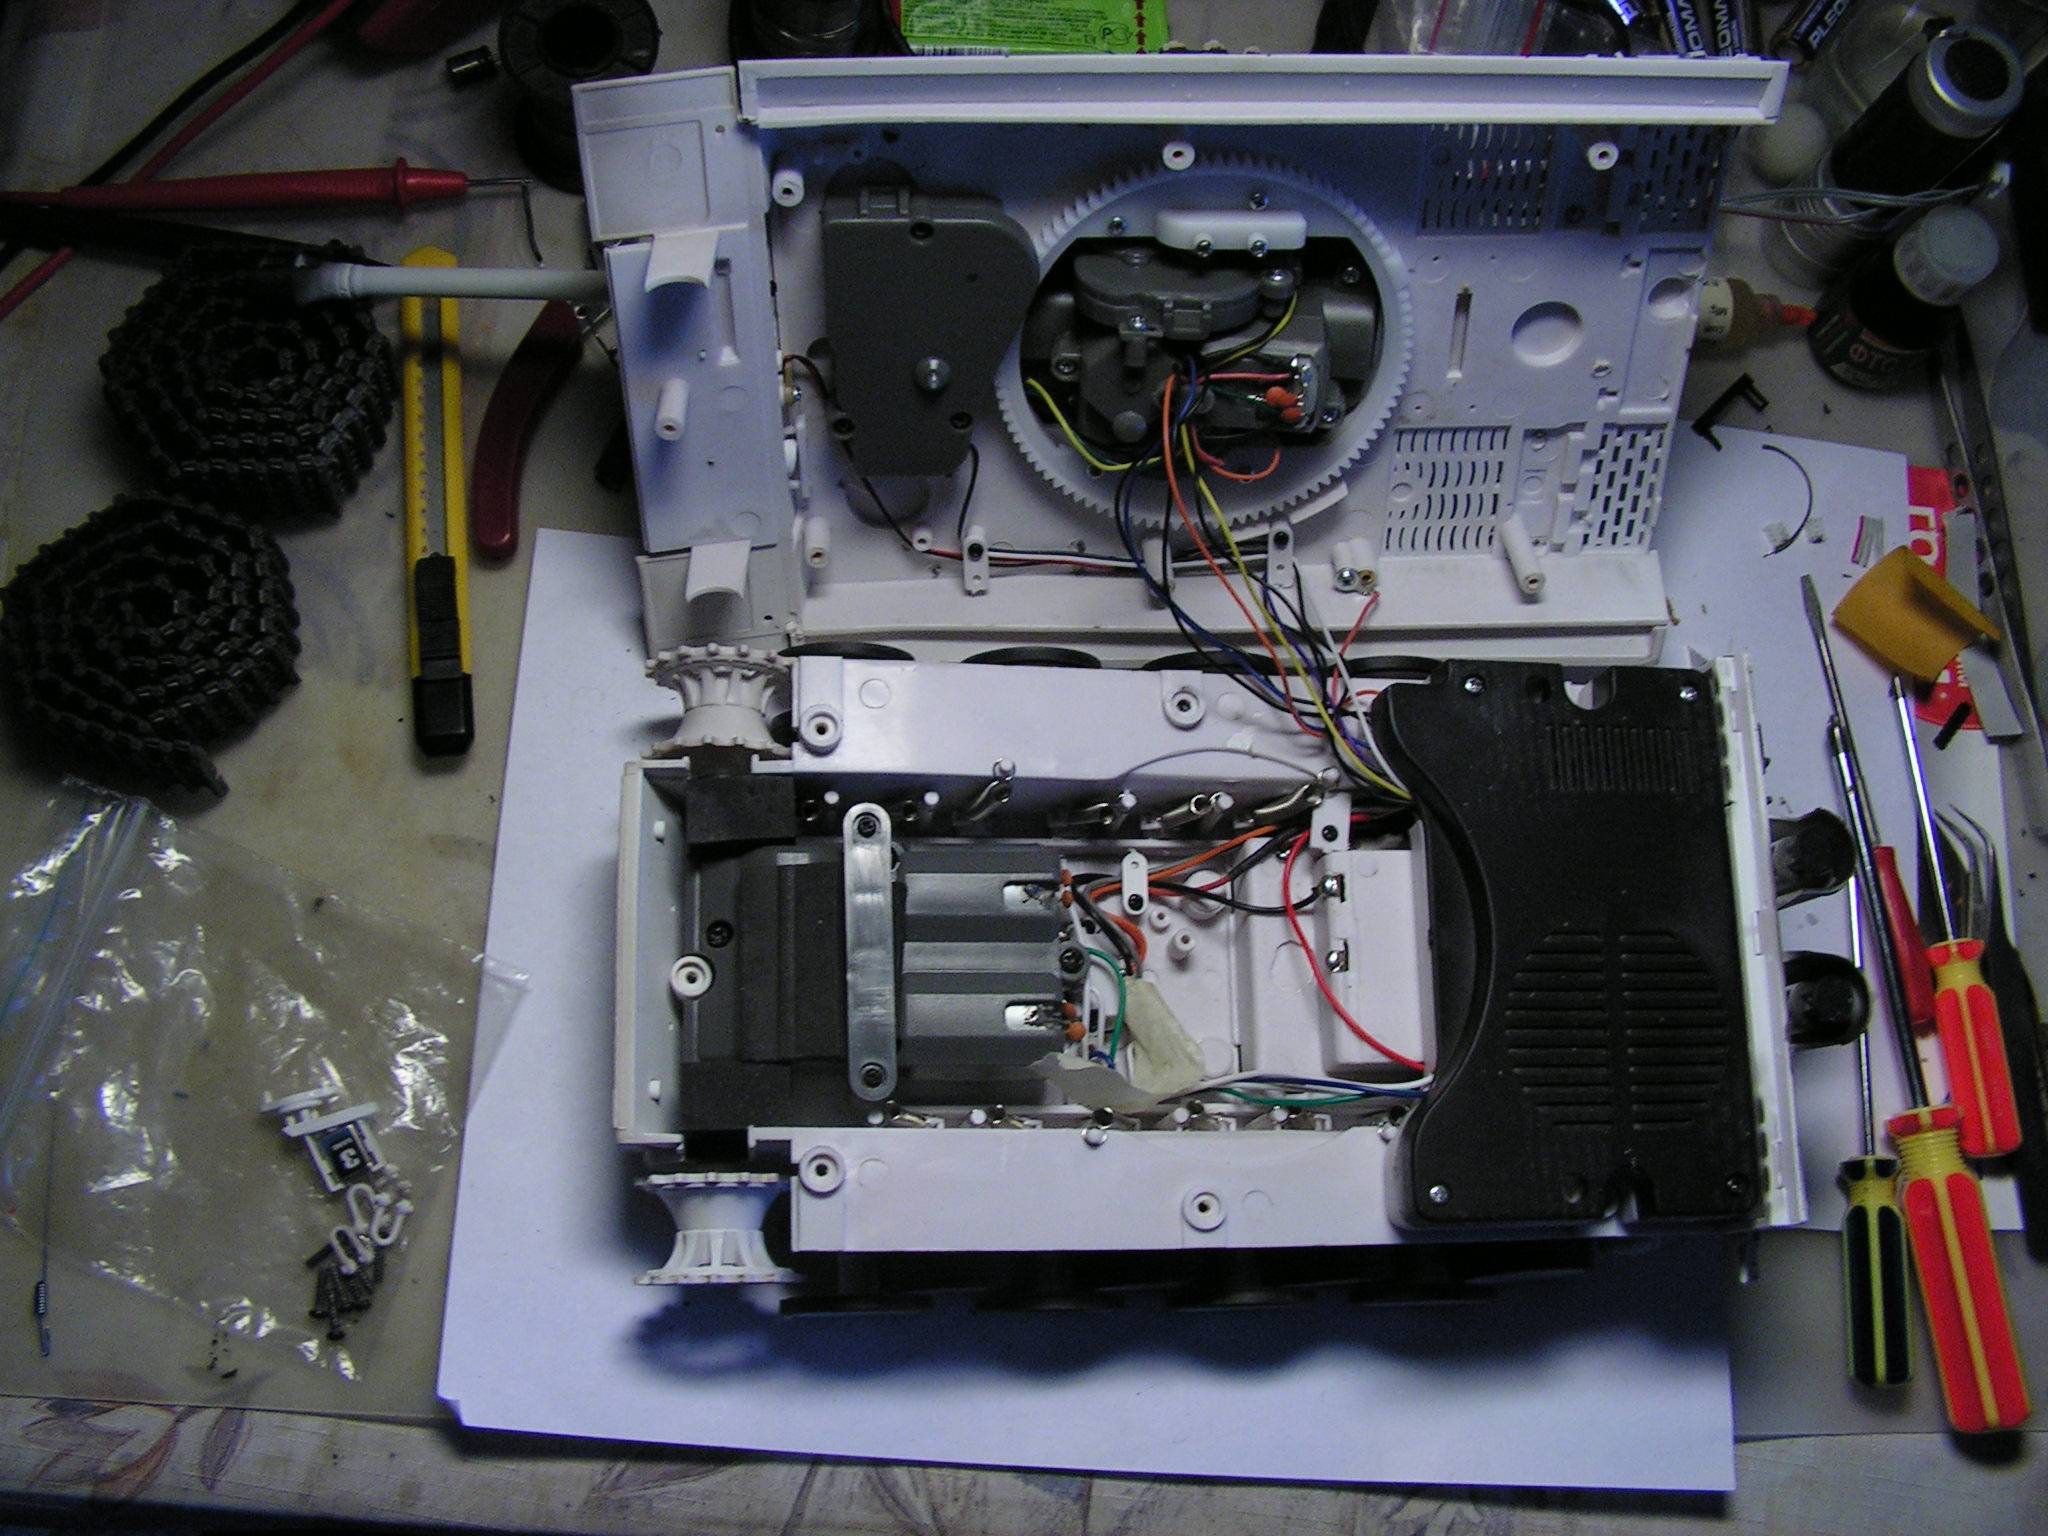
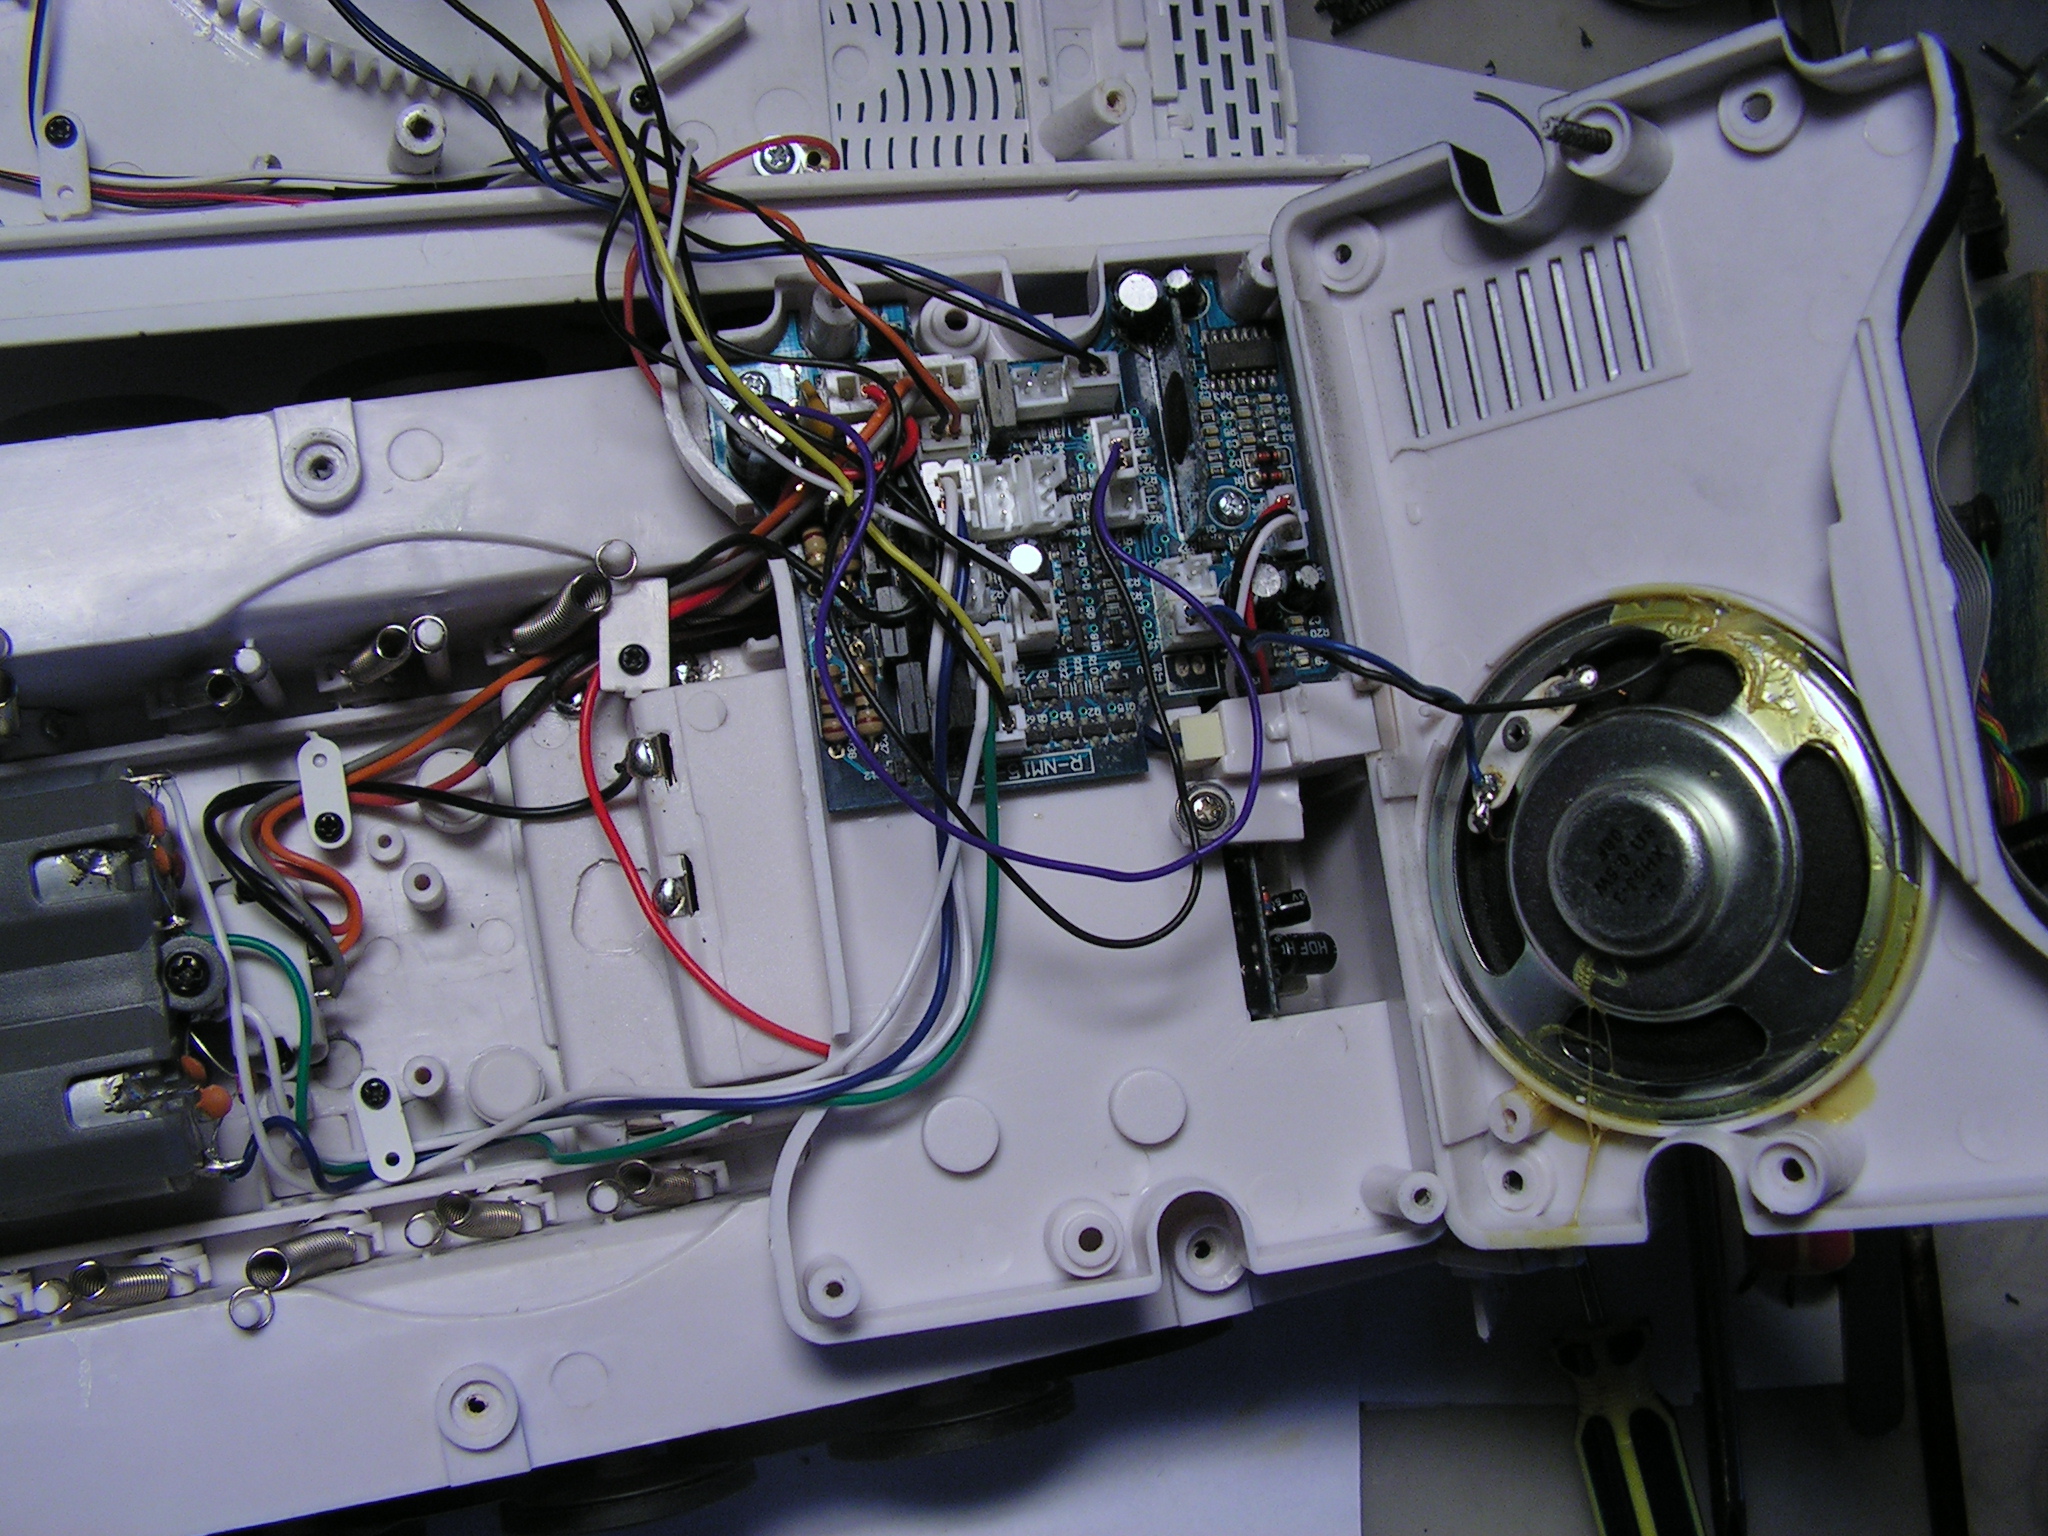
Раскручиваем блок приёмника, отцепляем все провода. Блок больше не потребуется.
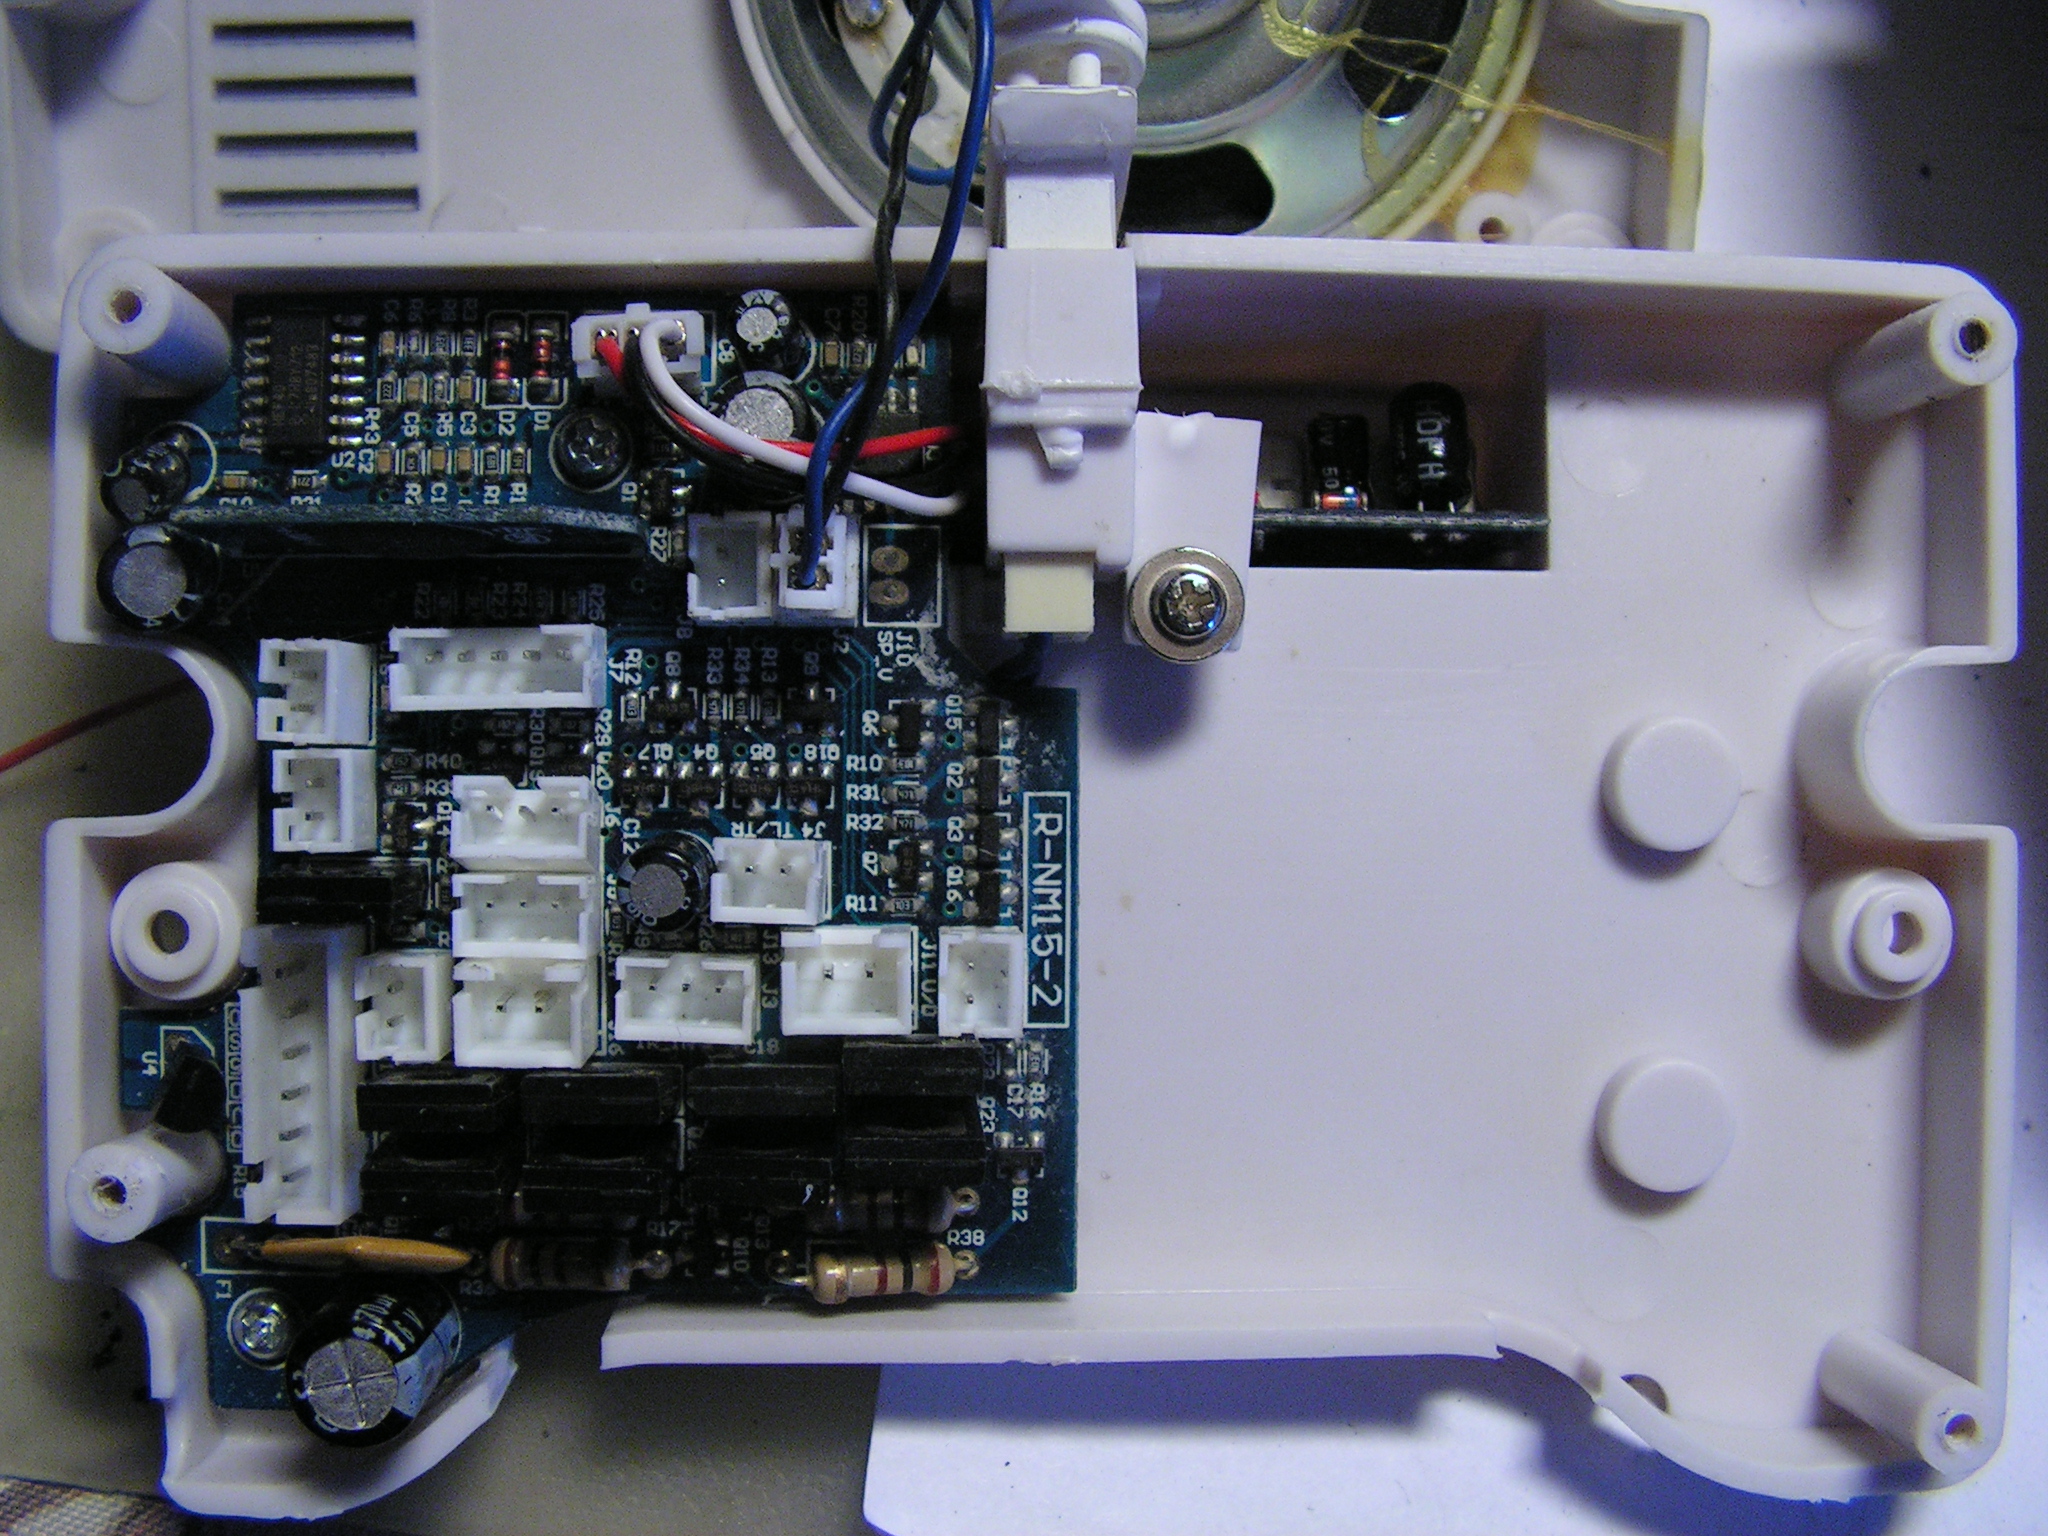
Блок приёмника крупным планом: H-мосты сделаны на биполярных транзисторах B772.
Провода питания и моторов вытаскиваем из разьемов, и зажимаем в разъёмах OR. Верхнюю часть убираем, она еще потребуется. На фото тест драйвера двигателей:
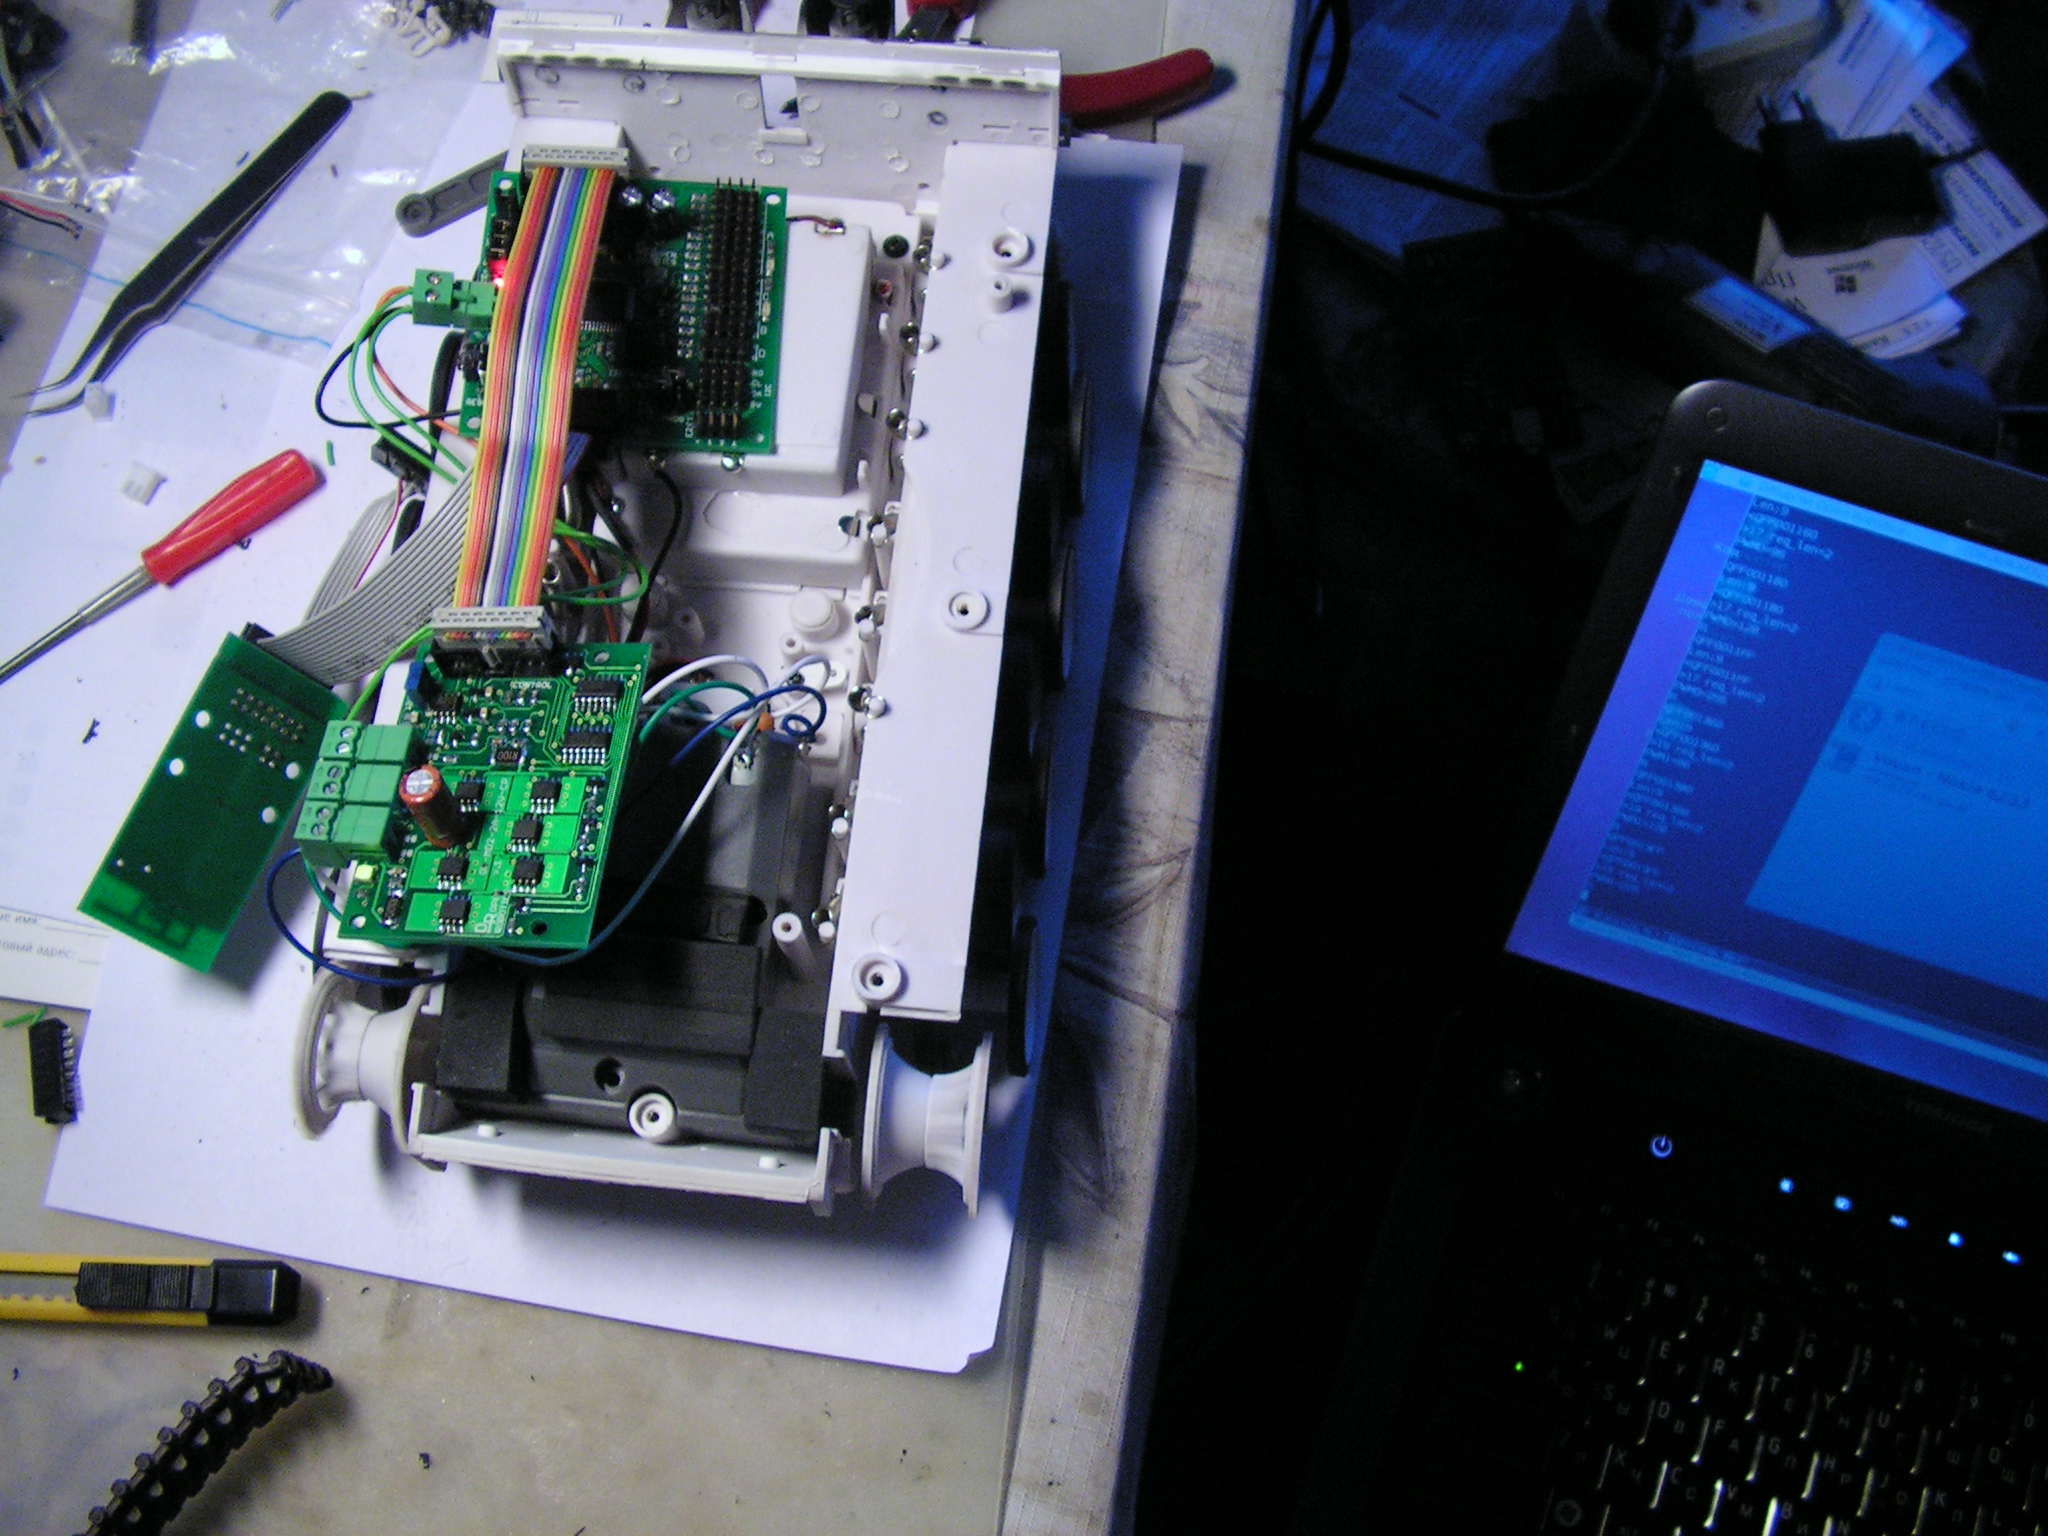
Сообщения терминала: